Configure SPG, tank destroyer, and Strv hydraulic suspension actions
中文 | English
Run this command at the repository root to replay the examples through the local Unity MCP. The command also captures screenshots in both languages.
python Docs/Manual/manual/tools/tutorials.py run spg-td-hydraulic-suspension --capture
Click to expand MCP actionsClick to collapse MCP actions
Prepare the teaching sample. The recipe provides ${variables}.
{
  "variables": {
    "vehicle": "${fixture}/Tutorial_TurretVehicle.asset",
    "shared": "${fixture}/Tutorial_SharedTurret.asset",
    "spg": "${fixture}/Tutorial_SPG.asset",
    "td": "${fixture}/Tutorial_TD.asset",
    "strv": "${fixture}/Tutorial_Hydraulic.asset"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "regex": "\\(String\\) [a-f0-9]{32}"
      }
    }
  ]
}
Choose a turret action for the main turret in VehicleTextData. This example uses separate tutorial assets to demonstrate TD, SPG, and Strv configurations and how SharedTurretData takes precedence.
1. Create the turret action assets
In the Project window, choose Create > A Panzer War - 装甲纷争 > G Ground Vehicle - 地面载具 > Turret Action - 炮塔逻辑. Create TD - 反坦, SPG - 火炮, and Hydraulic - 液压 assets named Tutorial_TD, Tutorial_SPG, and Tutorial_Hydraulic. A turret parameter has one actionData slot. The TD asset enables hull steering assistance and has no extra settings.
Click to expand MCP actionsClick to collapse MCP actions
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.SPGTurretAction)",
        "${spg}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.TDTurretAction)",
        "${td}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.StrvTurretAction)",
        "${strv}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
2. Set the SPG aiming parameter
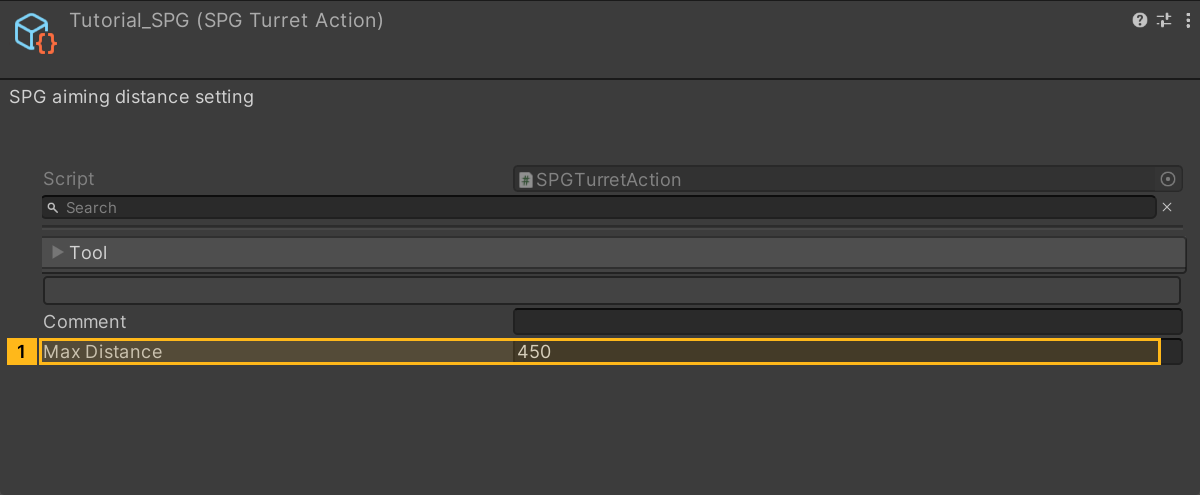
Select Tutorial_SPG and set maxDistance to 450. The value is used when updating the overhead camera and calculating the fallback trajectory preview duration for an unreachable target.
Click to expand MCP actionsClick to collapse MCP actions
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${spg}/maxDistance",
      "value": "450"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
3. Set the Strv hydraulic parameters
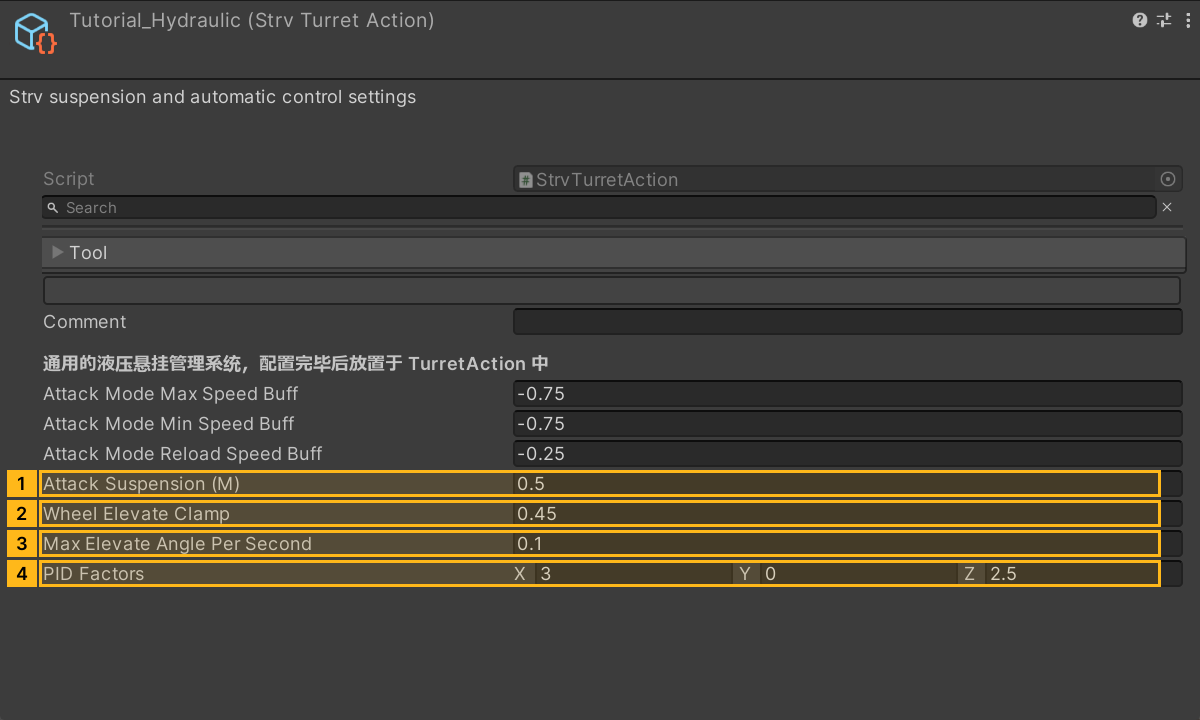
Select Tutorial_Hydraulic. Keep the three attack-mode speed modifiers at their defaults and set the suspension and automatic control fields below.
| Field | Value |
|---|---|
attackingSuspension |
0.5 |
wheelElevateClamp |
0.45 |
maxElevateAnglePerSecond |
0.1 |
autoPidFactors |
(3, 0, 2.5) |
Unity takes the absolute value of the first three fields during asset validation and caps wheelElevateClamp at attackingSuspension. The hydraulic action requires a tracked chassis with TrackController and working road wheels.
Click to expand MCP actionsClick to collapse MCP actions
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/attackingSuspension",
      "value": "0.5"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/wheelElevateClamp",
      "value": "0.45"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/maxElevateAnglePerSecond",
      "value": "0.1"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/autoPidFactors",
      "value": "3,0,2.5"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
4. Assign the main turret action
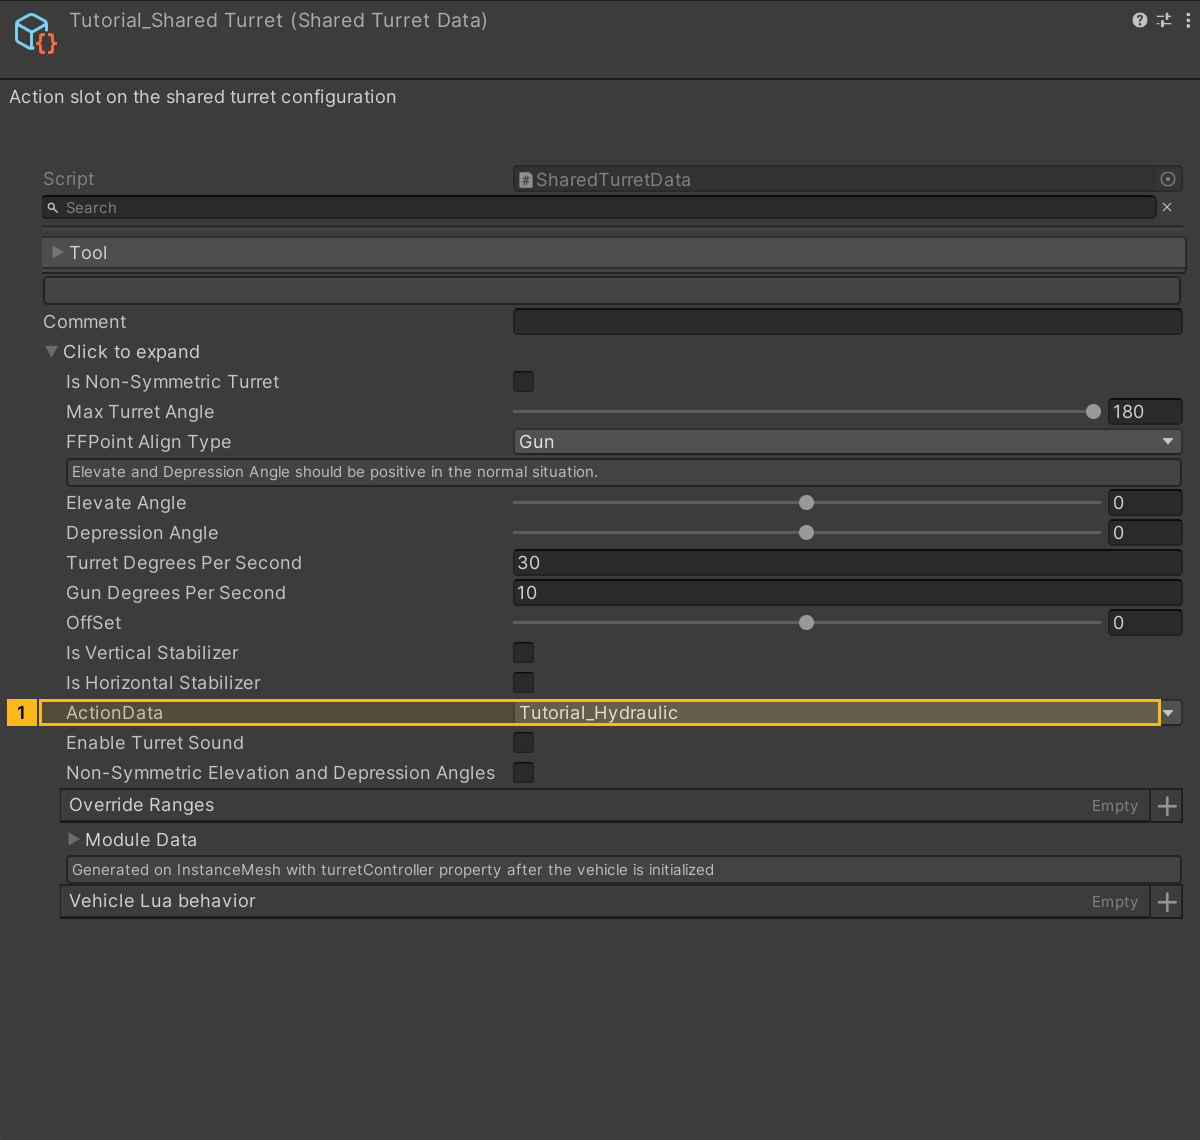
Open a copy of VehicleTextData. Clear sharedTurretData and assign Tutorial_TD to MTParameter.actionData, then switch it to Tutorial_SPG. To reuse a turret configuration, open a copy of SharedTurretData, set turretParameter.actionData to Tutorial_Hydraulic, and assign the shared asset to the vehicle's sharedTurretData.
The main turret takes its parameters from the shared asset when one is assigned. The Inspector then hides the local MTParameter. Each simple fire-control system reads its own turret parameters.
Click to expand MCP actionsClick to collapse MCP actions
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar_VehicleTextData.asset",
        "${vehicle}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar-SharedTurret.asset",
        "${shared}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/sharedTurretData",
      "value": "null"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData",
      "value": "@asset:${td}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_TD"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData",
      "value": "@asset:${spg}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/maxDistance"
    },
    "expect": {
      "contains": "450"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${shared}/turretParameter/actionData",
      "value": "@asset:${strv}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/sharedTurretData",
      "value": "@asset:${shared}"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
5. Save and verify the action references
After saving, confirm that the local actionData still points to Tutorial_SPG. With the shared asset assigned, the effective action should be Tutorial_Hydraulic with a wheelElevateClamp of 0.45. This example verifies references and values in the editor. Test hull steering, suspension travel, and aiming on a fully assembled vehicle.
Click to expand MCP actionsClick to collapse MCP actions
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_Hydraulic"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/wheelElevateClamp"
    },
    "expect": {
      "contains": "0.45"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_SPG"
    }
  }
]