配置自行火炮、坦克歼击车与 Strv 液压悬挂
中文 | English
在仓库根目录运行以下命令,用本机 Unity MCP 回放本页示例。 命令也会重拍两种语言的配图。
python Docs/Manual/manual/tools/tutorials.py run spg-td-hydraulic-suspension --capture
点击展开 MCP 操作点击收起 MCP 操作
准备教学样例。${变量} 由配方提供。
{
  "variables": {
    "vehicle": "${fixture}/Tutorial_TurretVehicle.asset",
    "shared": "${fixture}/Tutorial_SharedTurret.asset",
    "spg": "${fixture}/Tutorial_SPG.asset",
    "td": "${fixture}/Tutorial_TD.asset",
    "strv": "${fixture}/Tutorial_Hydraulic.asset"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "regex": "\\(String\\) [a-f0-9]{32}"
      }
    }
  ]
}
在 VehicleTextData 中为主炮塔选择动作资产。下面用独立的教学资产演示 TD、SPG 和 Strv 三种配置,以及 SharedTurretData 的优先级。
1. 创建炮塔动作资产
在 Project 窗口选择 Create > A Panzer War - 装甲纷争 > G Ground Vehicle - 地面载具 > Turret Action - 炮塔逻辑,分别创建 TD - 反坦、SPG - 火炮 和 Hydraulic - 液压 资产。分别命名为 Tutorial_TD、Tutorial_SPG 和 Tutorial_Hydraulic。每个炮塔参数有一个 actionData 槽位。TD 资产用于启用车体辅助转向,资产本身没有额外参数。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.SPGTurretAction)",
        "${spg}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.TDTurretAction)",
        "${td}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CreateAsset",
      "args": [
        "@static:UnityEngine.ScriptableObject/CreateInstance(ShanghaiWindy.Core.StrvTurretAction)",
        "${strv}"
      ]
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
2. 设置 SPG 瞄准参数
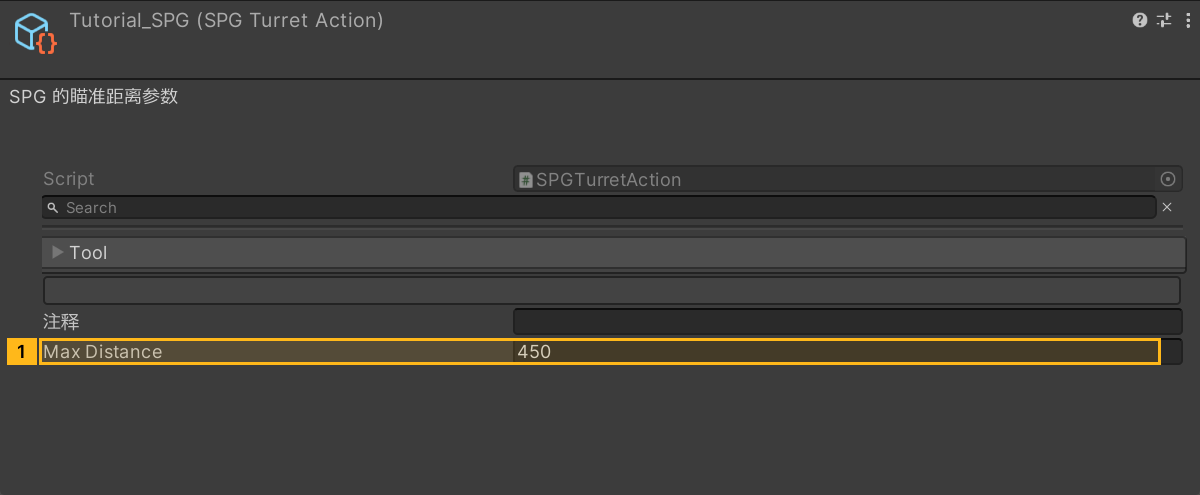
选中 Tutorial_SPG,将 maxDistance 设为 450。该值用于更新上帝视角相机,并参与计算目标不可达时的备用弹道预览时长。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${spg}/maxDistance",
      "value": "450"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
3. 设置 Strv 液压参数
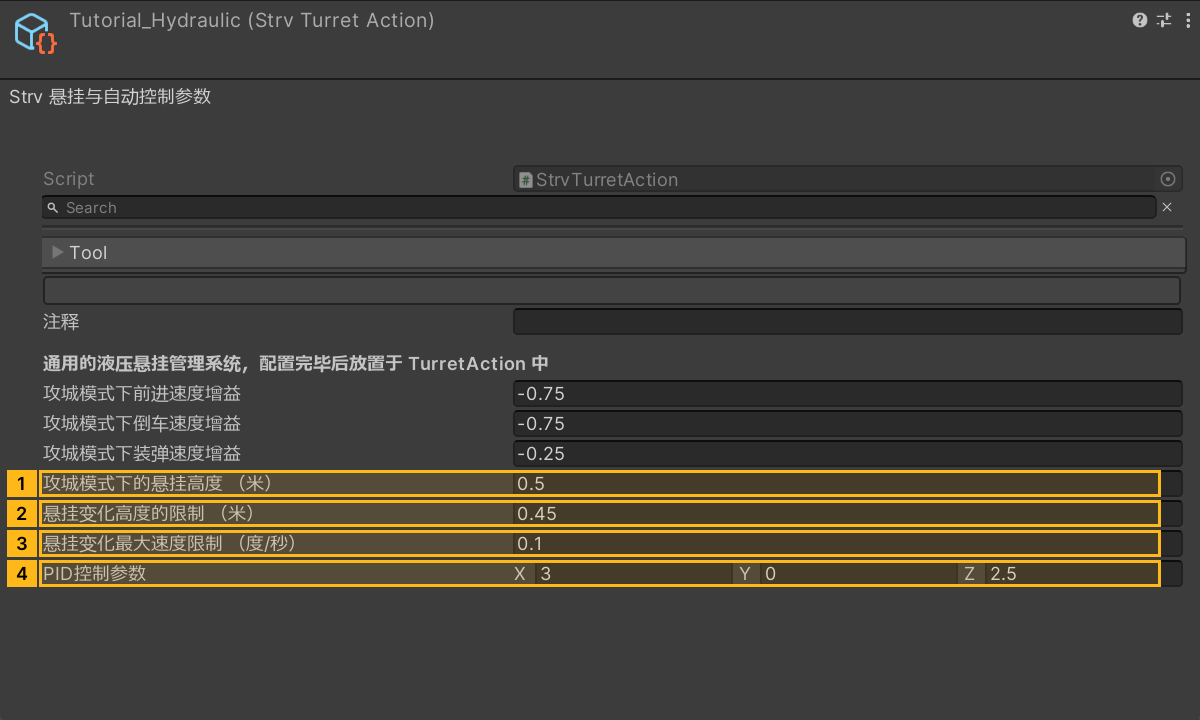
选中 Tutorial_Hydraulic。本例保留三个攻击模式速度修正的默认值,填写以下悬挂与自动控制参数。
| 字段 | 值 |
|---|---|
attackingSuspension |
0.5 |
wheelElevateClamp |
0.45 |
maxElevateAnglePerSecond |
0.1 |
autoPidFactors |
(3, 0, 2.5) |
Unity 校验资产时会取前三个值的绝对值,并将 wheelElevateClamp 限制在 attackingSuspension 以内。液压动作需要有 TrackController 和有效负重轮的履带底盘。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/attackingSuspension",
      "value": "0.5"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/wheelElevateClamp",
      "value": "0.45"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/maxElevateAnglePerSecond",
      "value": "0.1"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${strv}/autoPidFactors",
      "value": "3,0,2.5"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
4. 给主炮塔分配动作
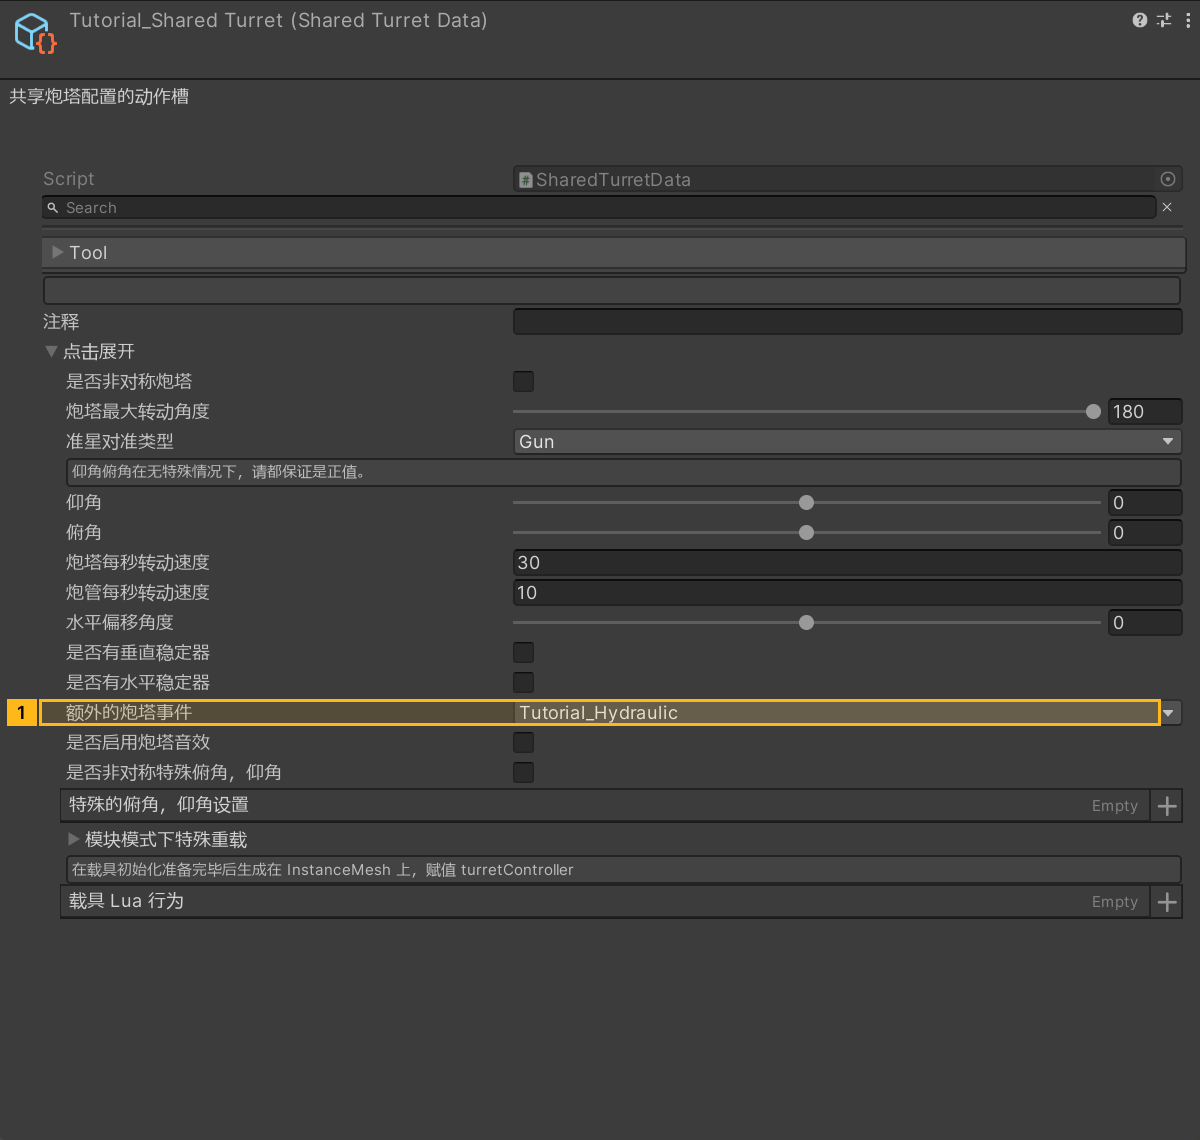
打开一份 VehicleTextData 副本。清空 sharedTurretData,在 MTParameter.actionData 中先选择 Tutorial_TD,再改为 Tutorial_SPG。如果要复用炮塔配置,打开一份 SharedTurretData 副本,将 turretParameter.actionData 设为 Tutorial_Hydraulic,然后将共享资产赋给载具的 sharedTurretData。
主炮塔优先使用共享资产的参数。挂上共享资产后,Inspector 会隐藏本地 MTParameter。简易火控系统各自读取自己的炮塔参数。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar_VehicleTextData.asset",
        "${vehicle}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar-SharedTurret.asset",
        "${shared}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/sharedTurretData",
      "value": "null"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData",
      "value": "@asset:${td}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_TD"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData",
      "value": "@asset:${spg}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/maxDistance"
    },
    "expect": {
      "contains": "450"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${shared}/turretParameter/actionData",
      "value": "@asset:${strv}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/sharedTurretData",
      "value": "@asset:${shared}"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
5. 保存并核对动作引用
保存资产后,确认本地 actionData 仍是 Tutorial_SPG。挂上共享资产后,生效的动作应为 Tutorial_Hydraulic,其 wheelElevateClamp 为 0.45。本例已在编辑器验证引用和值,车体转向、悬挂行程和瞄准手感留待试车确认。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_Hydraulic"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetTurretParam()/actionData/wheelElevateClamp"
    },
    "expect": {
      "contains": "0.45"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/MTParameter/actionData/name"
    },
    "expect": {
      "contains": "Tutorial_SPG"
    }
  }
]