配置轮式载具
中文 | English
在仓库根目录运行以下命令,用本机 Unity MCP 回放本页示例。 命令也会重拍两种语言的配图。
python Docs/Manual/manual/tools/tutorials.py run physics-wheels --capture
点击展开 MCP 操作点击收起 MCP 操作
准备教学样例。${变量} 由配方提供。
{
  "variables": {
    "vehicle": "${fixture}/Tutorial_WheeledVehicle.asset",
    "model": "${fixture}/Tutorial_WheeledBody.prefab",
    "collider": "${fixture}/Tutorial_WheelCollider.prefab"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "regex": "\\(String\\) [a-f0-9]{32}"
      }
    }
  ]
}
当前载具使用 TrackController 的轮式模式。旧教程在车体根节点使用 NPhysicCarController、Rigidbody、CenterOfMass 和 NPhysic,并给每个轮子挂 WheelController 和摩擦预设。迁移旧工程时可以根据这些名字认出旧配置。当前模式由 PTCParameter 选择,车轮和摩擦使用下述轮碰撞器模板。
1. 准备车体和轮子节点
- 按载具基础配置准备车体。在显示模型根节点下建立
Wheels,下面放FrontLeft、FrontRight、RearLeft、RearRight。从侧面和正面检查每个轮子原点在对应车轴中心,左右轮模型方向一致。构建后的VehicleDynamics和Wheels使用同一父节点,组装器会创建VehicleDynamics。 - 根节点已有 Rigidbody 时,打包器会用它。否则会根据载具参数生成。用 VehicleData → 编辑移动橙色的 Center Of Gravity 节点,在 Scene 视图按 K 保存重心调整。
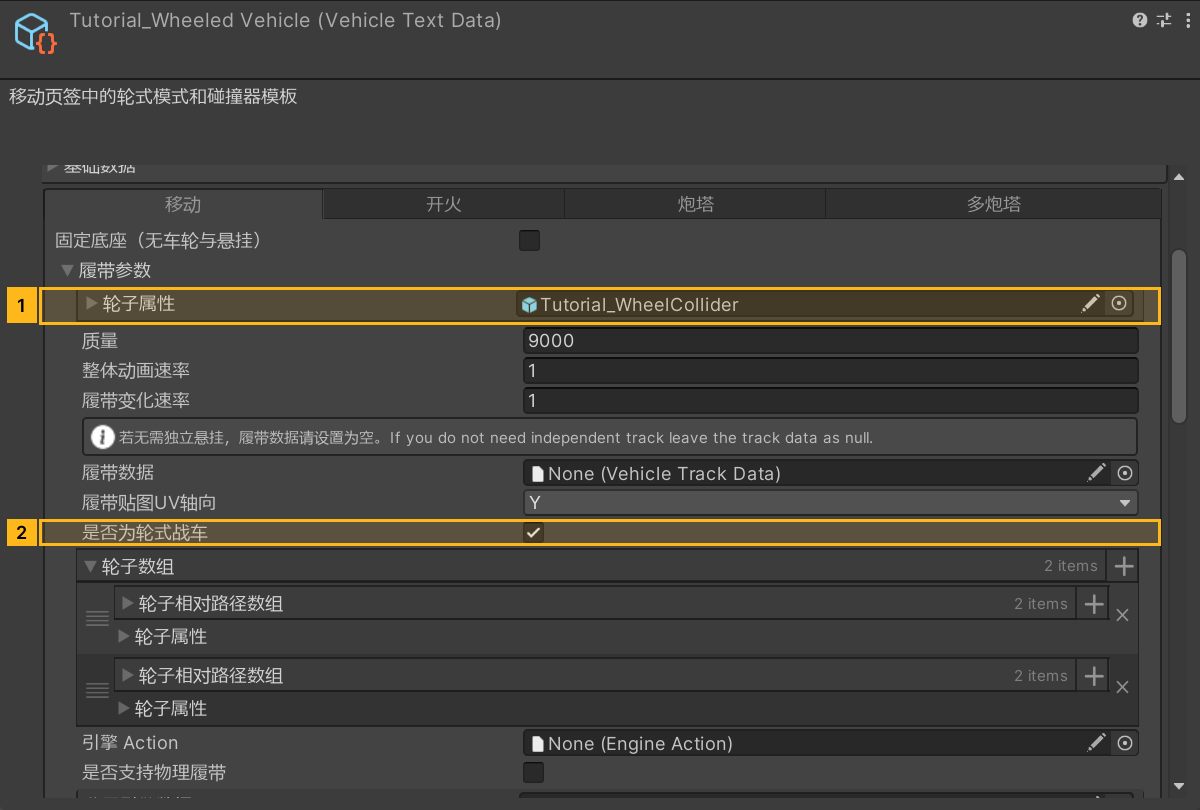
图中展示最终完成后的移动配置。TankWheelCollider 提供轮胎碰撞器参数,isWheelVehicle 打开轮式模式。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "prefab_edit",
    "arguments": {
      "json": {
        "path": "${model}",
        "mode": "create",
        "component": "UnityEngine.Rigidbody",
        "children": [
          "VehicleDynamics",
          "Wheels/FrontLeft",
          "Wheels/FrontRight",
          "Wheels/RearLeft",
          "Wheels/RearRight"
        ]
      }
    },
    "expect": {
      "equals": {
        "ok": true
      }
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar_VehicleTextData.asset",
        "${vehicle}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/isStationary",
      "value": "false"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
2. 按驱动和转向分组
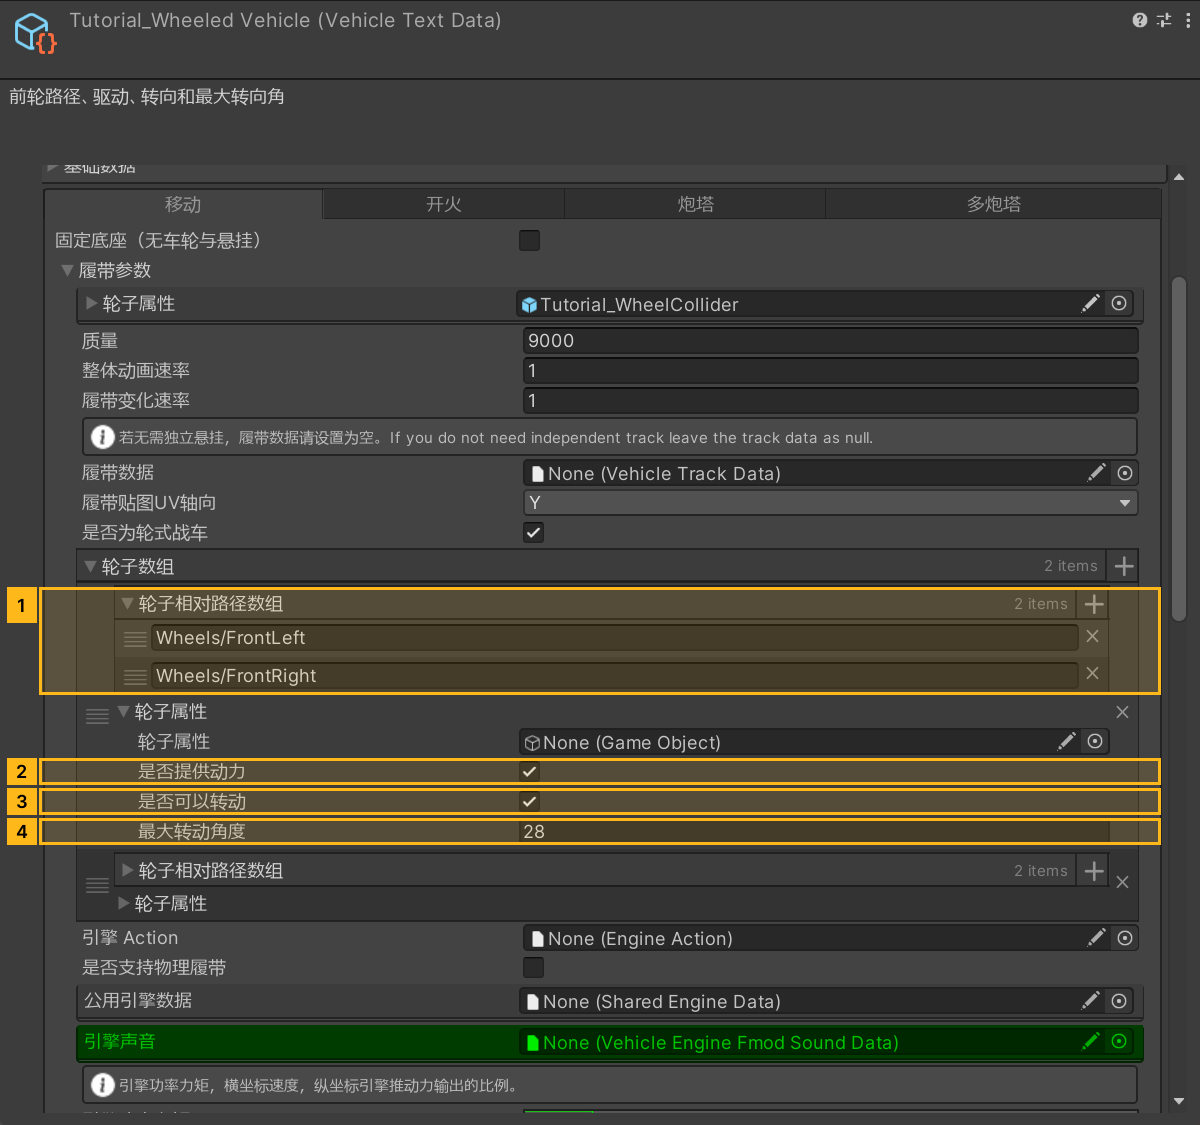
在 VehicleTextData 的「移动」页签展开 PTCParameter。把带 Unity WheelCollider 的模板 prefab 指给 TankWheelCollider。模板的半径、悬挂和摩擦参数会复制到运行时轮子。每组可用 steerData.wheelCollider 指定自己的模板,留空则沿用总模板。
在 steerableWheels 中建两组。wheels 的路径从 VehicleDynamics 的父节点查找。
| 分组 | 路径 | isMotor |
isSteerable |
maxSteerAngle |
|---|---|---|---|---|
| 前轮 | Wheels/FrontLeft、Wheels/FrontRight |
true | true | 28° |
| 后轮 | Wheels/RearLeft、Wheels/RearRight |
true | false | 0° |
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "static:UnityEditor.AssetDatabase/CopyAsset",
      "args": [
        "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar_WheelCollider.prefab",
        "${collider}"
      ]
    },
    "expect": {
      "contains": "(Boolean) True"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/PTCParameter/TankWheelCollider",
      "value": "@asset:${collider}"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/PTCParameter/steerableWheels",
      "value": "[{\"wheels\": [\"Wheels/FrontLeft\", \"Wheels/FrontRight\"], \"steerData\": {\"isMotor\": true, \"isSteerable\": true, \"maxSteerAngle\": 28}}, {\"wheels\": [\"Wheels/RearLeft\", \"Wheels/RearRight\"], \"steerData\": {\"isMotor\": true, \"isSteerable\": false, \"maxSteerAngle\": 0}}]"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
3. 启用轮式模式
在相同的移动配置内勾选 isWheelVehicle。本例不使用履带数据,将 TrackData 留空。确认固定底座开关关闭,载具按普通地面载具进入 TrackController 分支。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/PTCParameter/isWheelVehicle",
      "value": "true"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${vehicle}/PTCParameter/TrackData",
      "value": "null"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
4. 保存并核对
保存车体与配置并重打包。核对每个轮子的路径都指向一个车轴节点。用测试场在平地试车,观察轮胎是否接地、前轮是否随输入转向、后轮是否保持方向,再测试有坡度的地面。方向不对时先查模型轴向和分组,抓地力异常时查当前组实际引用的 WheelCollider 模板。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetGroundType()"
    },
    "expect": {
      "contains": "TrackController"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetEngineParam()/isWheelVehicle"
    },
    "expect": {
      "contains": "True"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetEngineParam()/TankWheelCollider/WheelCollider/radius"
    },
    "expect": {
      "contains": "(Single)"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${vehicle}/GetEngineParam()/steerableWheels/0/steerData/maxSteerAngle"
    },
    "expect": {
      "contains": "28"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/Wheels/FrontLeft/name"
    },
    "expect": {
      "contains": "FrontLeft"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/Wheels/FrontRight/name"
    },
    "expect": {
      "contains": "FrontRight"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/Wheels/RearLeft/name"
    },
    "expect": {
      "contains": "RearLeft"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/Wheels/RearRight/name"
    },
    "expect": {
      "contains": "RearRight"
    }
  }
]