履带坦克的引擎、挡位和 RPM
中文 | English
在仓库根目录运行以下命令,用本机 Unity MCP 回放本页示例。 命令也会重拍两种语言的配图。
python Docs/Manual/manual/tools/tutorials.py run tank-engine-rpm --capture
点击展开 MCP 操作点击收起 MCP 操作
准备教学样例。${变量} 由配方提供。
{
  "variables": {
    "text": "${fixture}/Tutorial_EngineVehicleText.asset",
    "fmod": "${fixture}/Tutorial_EngineSound.asset"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "contains": "(String)"
      }
    },
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CopyAsset",
        "args": [
          "Packages/com.shanghaiwindy.coreresources/Editor/DocumentationSamples/vehicle-basics/Tutorial_NativeText.asset",
          "${text}"
        ]
      },
      "expect": {
        "contains": "True"
      }
    },
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CopyAsset",
        "args": [
          "Packages/com.shanghaiwindy.coreresources/FMod/Tank/Engine/kv220.asset",
          "${fmod}"
        ]
      },
      "expect": {
        "contains": "True"
      }
    }
  ]
}
在基础载具能前进和倒车后,再调整动力、换挡和音效。先用一段平路测试,记录原始速度和转速,之后每次只改一组参数。
1. 找到车辆的引擎参数
- 在 Project 选中 VehicleTextData,打开 移动 → 履带参数(
PTCParameter)。核对质量(Mass)、轮碰撞器和履带引用。教学车质量为 30,000 kg。 - 查看 共享引擎数据(
sharedEngineData)。无引用时编辑本页。已有引用时,点对象槽进入 SharedEngineData,修改共享动力和音效。要只改一辆车,先复制共享资产并为这辆车绑定副本。 - 填写动力和限速。教学样例的
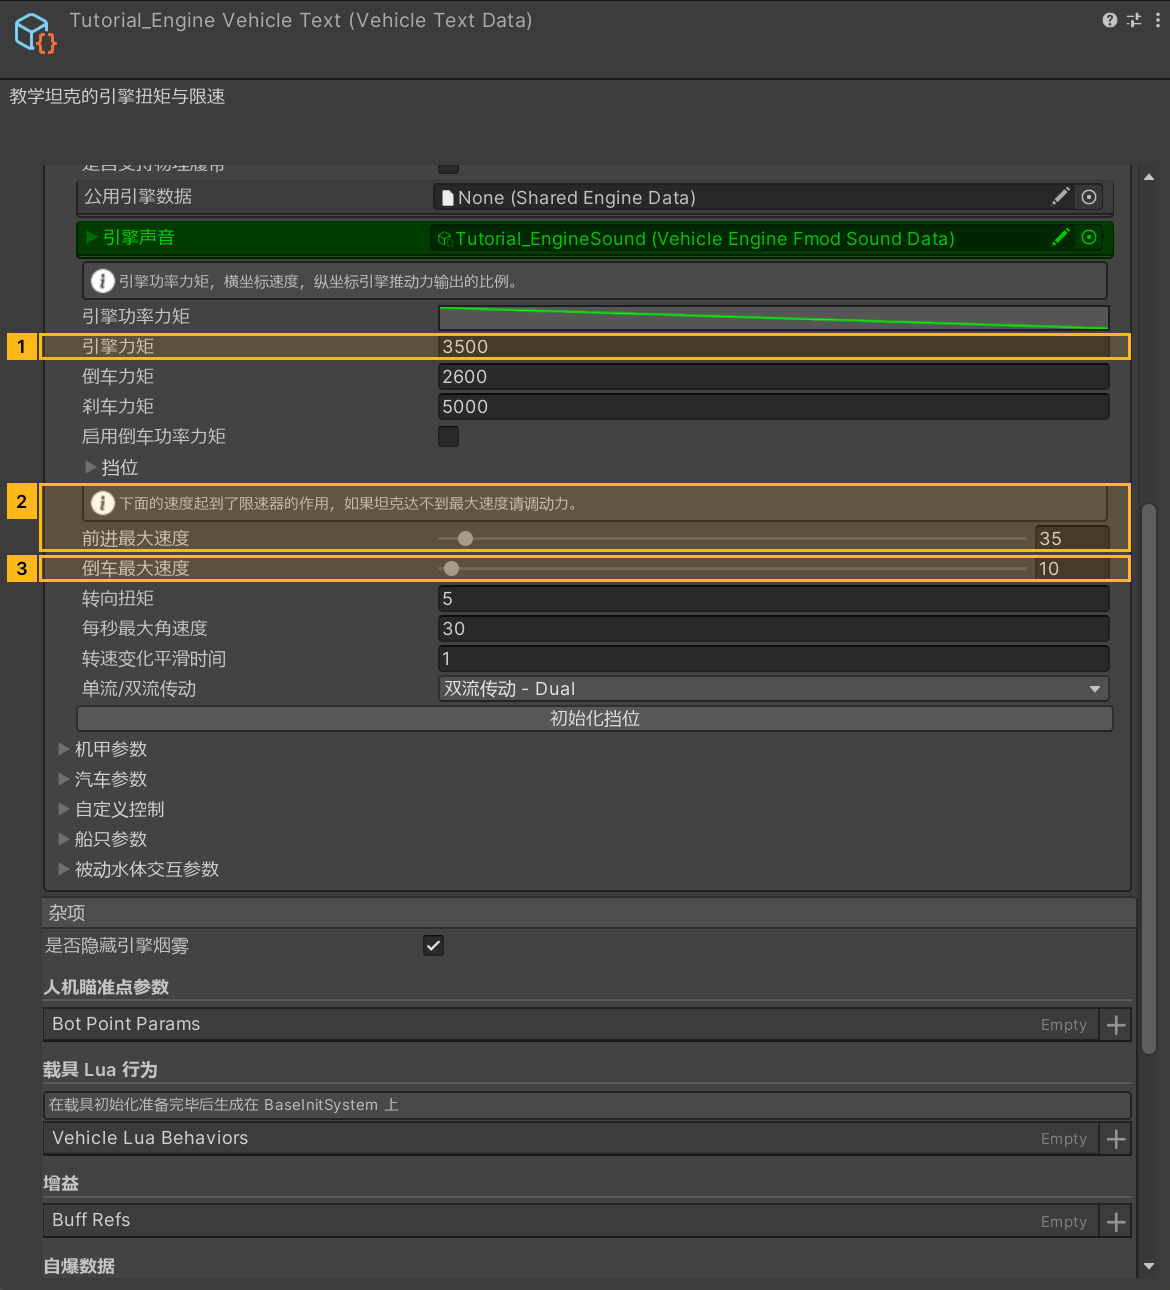
engineTorque为 3500,maxSpeed为 35 km/h,minSpeed为 10 km/h。这里的minSpeed是倒车限速的大小,填正数。
| 参数 | 调整方法 |
|---|---|
engineTorque、reversingEngineTorque |
分别控制前进和倒车的驱动力矩基值。起步无力时,先核对轮碰撞器与质量,再逐步增加力矩。 |
engineTorqueCurve |
横轴是车速(km/h),纵轴是驱动输出倍率。低速点影响起步,高速段过早降到零会使车辆达不到最高速度。 |
enableReverseEngineTorqueCurve |
勾选后可以单独填 reverseEngineTorqueCurve。 |
brakeTorque、steerTorque |
分别调制刹车和转向。测试加速时保持直行,调好驱动以后再测试急停和低速转向。 |
maxSpeed、minSpeed |
设置前进和倒车的速度上限。车辆实际速度还取决于动力、地形和阻力。 |
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/Mass",
      "value": "30000"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/Mass"
    },
    "expect": {
      "contains": "30000"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/engineTorque",
      "value": "3500"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/engineTorque"
    },
    "expect": {
      "contains": "3500"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/maxSpeed",
      "value": "35"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/maxSpeed"
    },
    "expect": {
      "contains": "35"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/minSpeed",
      "value": "10"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/minSpeed"
    },
    "expect": {
      "contains": "10"
    }
  }
]
2. 生成挡位并设置 RPM
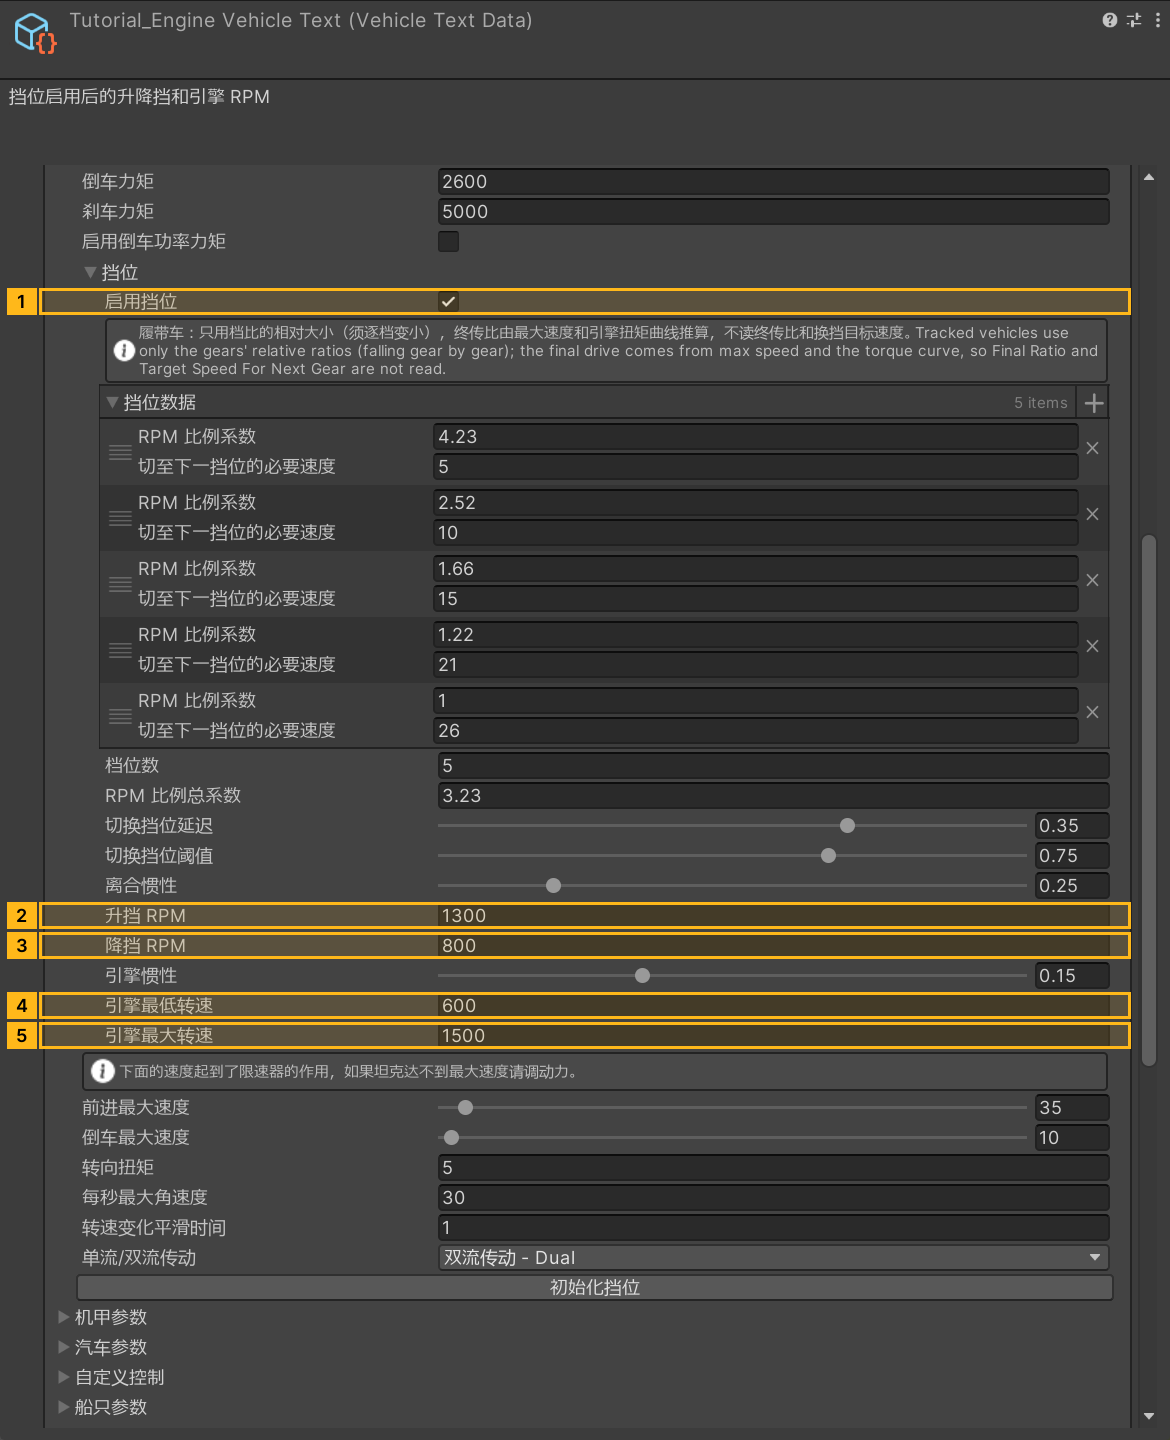
- 展开 挡位,把 挡位数 设为 5,点击 初始化挡位(
InitGear())。按钮会启用挡位并重建挡位列表。履带车本身会使用履带传动,启用挡位 在这里还控制这些字段的显示。已经手工调过的挡位先留备份。 - 确认
gears中的 RPM 比例为正数并逐挡递减。履带传动读取各挡比例的相对大小。它根据车速上限和扭矩曲线求终传比,轮式挡位的finalRatio和targetSpeedForNextGear不参与这一推算。 - 设置
minEngineRPM = 600、gearShiftDownRPM = 800、gearShiftUpRPM = 1300、maxEngineRPM = 1500。四个值以 RPM 计,保持最低转速、降挡、升挡、最高转速依次增大。履带传动会按节气门与负载调整实际换挡点。调gearShiftingDelay和engineInertia时分别对照换挡停顿与转速爬升。 - 将可用的 VehicleEngineFmodSoundData 拖到 引擎音效(
vehicleEngineFmodSoundData)。绝对 RPM 用于观察转速,FMOD 运行事件的RPM参数读取引擎从怠速到红线的 0–100 归一化值。可用 TankAPI 读取引擎状态比较两项读数。前进挡位表为空时,可先初始化默认挡位后再调 RPM。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "invoke",
    "arguments": {
      "path": "asset:${text}/PTCParameter/InitGear",
      "args": []
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/enableGear",
      "value": "true"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/minEngineRPM",
      "value": "600"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/minEngineRPM"
    },
    "expect": {
      "contains": "600"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/maxEngineRPM",
      "value": "1500"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/maxEngineRPM"
    },
    "expect": {
      "contains": "1500"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/gearShiftDownRPM",
      "value": "800"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/gearShiftDownRPM"
    },
    "expect": {
      "contains": "800"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/gearShiftUpRPM",
      "value": "1300"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/gearShiftUpRPM"
    },
    "expect": {
      "contains": "1300"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/PTCParameter/vehicleEngineFmodSoundData",
      "value": "@asset:${fmod}"
    },
    "expect": {
      "contains": "OK:"
    }
  }
]
3. 验证驾驶和音效
保存资产并重打包试驾。在平路从停车加速,观察车速与 RPM 逐步上升,升挡时转速回落,在松油门和减速时检查降挡。然后测试倒车和制动。最后检查驾驶视角和外部视角下能否听见随转速变化的引擎声。
- 有转速、车不走时,先查轮碰撞体接地和动力是否传给车轮。
- 车速上不去时,先看扭矩曲线在该速度的输出。修改上限后,要重新核对高挡表现。
- 转速和速度正常但声音无变化时,确认音效数据及 FMOD Bank 已加载,运行事件的
RPM参数能接收 0–100。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/vehicleEngineFmodSoundData/name"
    },
    "expect": {
      "contains": "Tutorial_EngineSound"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/PTCParameter/gearParameter/gears/Length"
    },
    "expect": {
      "contains": "(Int32) 5"
    }
  }
]
点击展开 MCP 操作点击收起 MCP 操作
运行时未执行。将实体 ID 换成靶场教学车。工具提供前进输入,RPM 和音效按正文观察。
[
  {
    "tool": "runtime_status",
    "arguments": {}
  },
  {
    "tool": "range_drive",
    "arguments": {
      "id": "${tankEntityId}",
      "mode": "input",
      "accel": 1,
      "seconds": 5
    }
  },
  {
    "tool": "range_drive",
    "arguments": {
      "id": "${tankEntityId}",
      "mode": "input",
      "accel": -1,
      "seconds": 5
    }
  }
]