坦克雷达设置
中文 | English
在仓库根目录运行以下命令,用本机 Unity MCP 回放本页示例。 命令也会重拍两种语言的配图。
python Docs/Manual/manual/tools/tutorials.py run tank-radar-settings --capture
点击展开 MCP 操作点击收起 MCP 操作
准备教学样例。${变量} 由配方提供。
{
  "variables": {
    "text": "${fixture}/Tutorial_RadarVehicleText.asset"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "contains": "(String)"
      }
    },
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CopyAsset",
        "args": [
          "Packages/com.shanghaiwindy.coreresources/BuiltInVehicles/PatriotRadar/BuiltIn-Patriot-Radar_VehicleTextData.asset",
          "${text}"
        ]
      },
      "expect": {
        "contains": "True"
      }
    }
  ]
}
本指南面向已经做出基础坦克的玩家,说明如何在载具文本数据中打开防空雷达、调整扫描参数,并在游戏中检查探测与锁定表现。
1. 打开雷达
选中坦克已分配的 VehicleTextData,依次展开 杂项 / Misc 与 防空雷达 / AA Radar,再展开 防空雷达数据 / AA Radar Data(groundAARadarData),开启 是否有雷达 / Has Radar(hasRadar)。该字段默认为 false。
地面扫描由载具从这份数据加载,瞄准坐标系取自炮塔变换,找不到时退回到车体。若需要独立的装饰旋转天线,可在 Universal 挂点添加 VehicleRadarAttachment,它会按 rotateSpeed(度每秒)沿本地轴旋转 radarTransform。这具天线与功能雷达彼此独立。地面雷达开关与飞机雷达以及 Lua 显示集成也各自独立。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/hasRadar",
      "value": "true"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/hasRadar"
    },
    "expect": {
      "contains": "True"
    }
  }
]
2. 调整扫描参数
下表给出单位与默认值,或说明字段的实际行为。
| 字段 | 单位或默认值 | 说明 |
|---|---|---|
maxDetectionRange |
米,默认 15000 | 以 5 m² 雷达截面积为参考的探测距离 |
searchAzimuthHalfAngle |
度,默认 45 | 方位搜索半角 |
searchElevationHalfAngle |
度,默认 30 | 仰角搜索半角 |
scanRate |
度每秒,默认 60 | 定向模式的扫描速率 |
isFullRotation |
默认 false | 是否全周旋转 |
fullRotationRate |
度每秒,默认 60 | 全周旋转速率,约 6 秒一圈,对 SRC 与 TWS 生效,请保持正数 |
minElevationAngle |
度,默认 2 | 最低仰角 |
detectGroundTargets |
默认 false | 绕过仰角杂波抑制,仍受覆盖与距离限制 |
displayRanges |
米,默认 2500/5000/10000/20000 | 显示刻度档位 |
canUsePD |
默认 true | 是否可用 PD 模式 |
canUseTWS |
默认 true | 是否可用 TWS 模式 |
pdMinDetectableSpeed |
米每秒,默认 30 | 径向速度门限 |
twsMaxTracks |
默认 4 | TWS 同时跟踪上限 |
acmScanHalfAngle、acmMaxRange |
15 度,8000 米 | 空战格斗模式范围 |
trackConeHalfAngle |
30 度 | 跟踪模式范围 |
lockAcquireTime |
秒,默认 0.5 | 锁定建立时间 |
Patriot 资源中 maxDetectionRange 显示为 16000,可将其视为示例数值,其余字段请以该资源自身配置为准。需要红外搜索时启用 hasIRST,其 irstDetectionRange 默认 10,000 m。还可以设置箔条数量、持续时间和投放间隔,以及抗干扰(ECCM)、敌我识别(IFF)和目标类型识别(NCTR)。
天线视觉转速与 scanRate 相互独立,因为前者只是装饰旋转的表现速度,后者决定功能雷达每次扫描覆盖扇区的快慢。
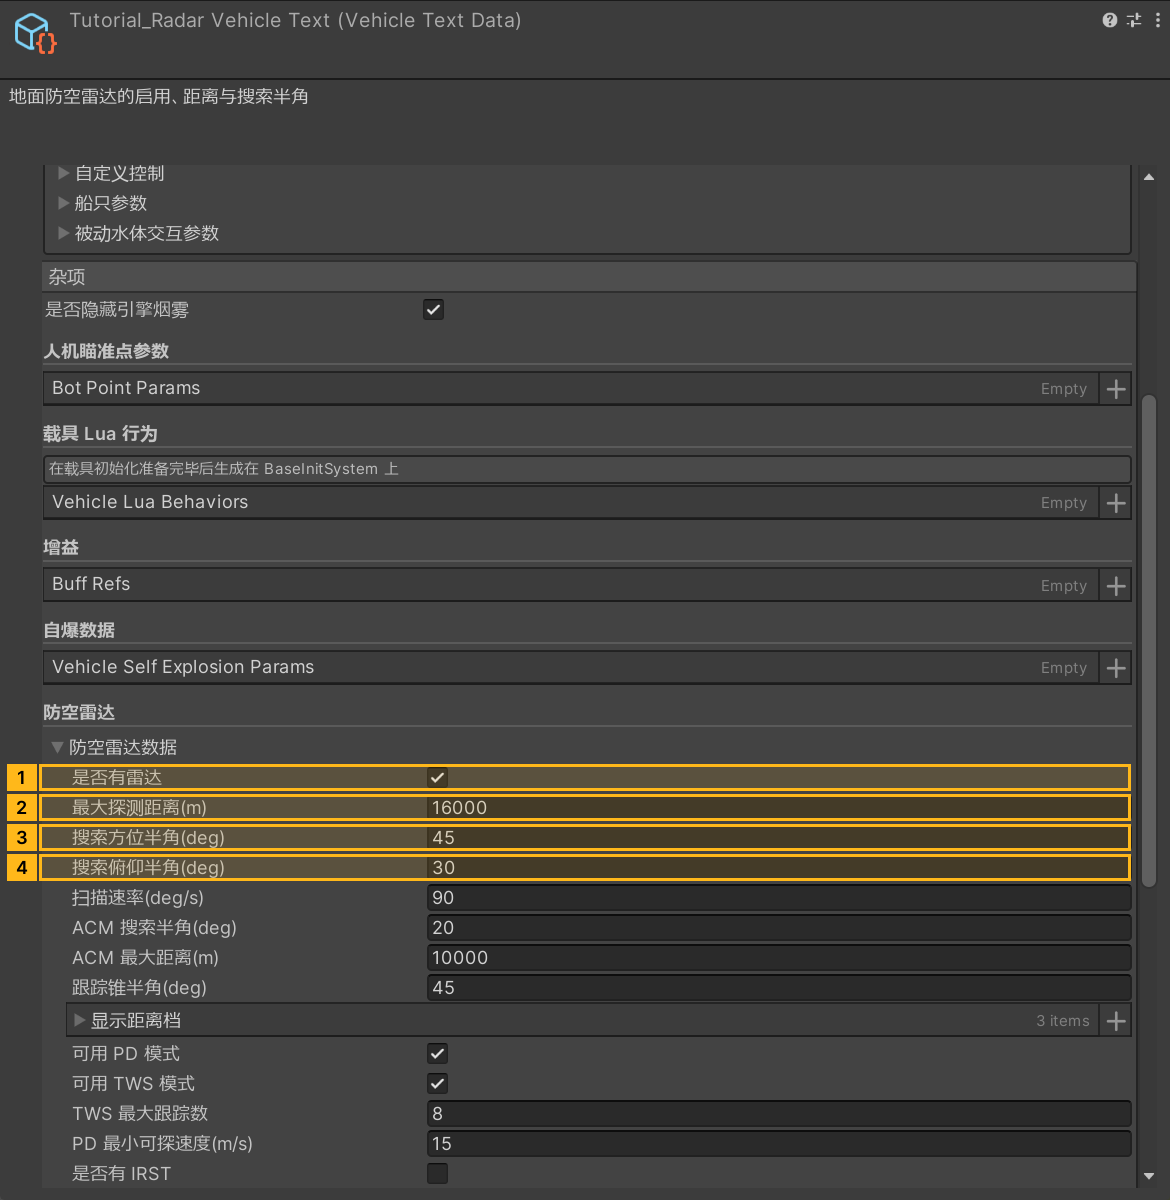
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/maxDetectionRange",
      "value": "16000"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/maxDetectionRange"
    },
    "expect": {
      "contains": "16000"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/searchAzimuthHalfAngle",
      "value": "45"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/searchAzimuthHalfAngle"
    },
    "expect": {
      "contains": "45"
    }
  },
  {
    "tool": "inspect_set",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/searchElevationHalfAngle",
      "value": "30"
    },
    "expect": {
      "contains": "OK:"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/searchElevationHalfAngle"
    },
    "expect": {
      "contains": "30"
    }
  }
]
3. 运行时检查
重新打包并在地图中进入载具。用已分配的按键打开雷达,让一架飞机进入扫描区域,然后对比目标距离与方位、锁定过程、量程档位,以及扇区指向或在全周模式下等待单次扫过。若已开启地面目标探测,可再对比一个地面目标。需要在模型上显示真实扫描时,使用 RadarAPI 显示教程中的 GetScanAzimuth。
编辑器中的图形与数值可用来核对字段引用与取值,探测与锁定则需要实际游戏会话才能验证。排错时依次检查雷达开关与资源链接、控制动作是否已分配、炮塔坐标系是否正确,以及模式与杂波相关设置。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${text}/groundAARadarData/maxDetectionRange"
    },
    "expect": {
      "contains": "16000"
    }
  }
]
点击展开 MCP 操作点击收起 MCP 操作
运行时未执行。绑定靶场载具实体 ID 和 VehicleInitSystem 的索引。读回雷达工作模式后再切换,并观察扫描。搜索与锁定需有可探测目标。
[
  {
    "tool": "runtime_status",
    "arguments": {}
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "entity/${tankEntityId}"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "entity/${tankEntityId}/${vehicleComponentIndex}/GetRadarSystem()/WorkMode"
    }
  },
  {
    "tool": "invoke",
    "arguments": {
      "path": "entity/${tankEntityId}/${vehicleComponentIndex}/GetRadarSystem()/SwitchWorkMode",
      "args": []
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "entity/${tankEntityId}/${vehicleComponentIndex}/GetRadarSystem()/ScanAzimuth"
    }
  }
]