配置 Track IK 悬挂臂
中文 | English
在仓库根目录运行以下命令,用本机 Unity MCP 回放本页示例。 命令也会重拍两种语言的配图。
python Docs/Manual/manual/tools/tutorials.py run track-ik-suspension --capture
点击展开 MCP 操作点击收起 MCP 操作
准备教学样例。${变量} 由配方提供。
{
  "variables": {
    "model": "${fixture}/Tutorial_TrackIK.prefab"
  },
  "calls": [
    {
      "tool": "invoke",
      "arguments": {
        "path": "static:UnityEditor.AssetDatabase/CreateFolder",
        "args": [
          "${fixtureParent}",
          "${folder}"
        ]
      },
      "expect": {
        "regex": "\\(String\\) [a-f0-9]{32}"
      }
    }
  ]
}
TrackIK 让悬挂臂随负重轮的位移旋转。以下用同一模型 prefab 内的一根悬挂臂和一个负重轮演示。
1. 准备模型层级
把悬挂臂拆成独立节点,将转轴放在车体连接处。在 MainBody 下准备 SuspensionArm 和 RoadWheel。在同一模型 prefab 内新建空节点 StandardUCS,将它的上轴和右轴分别对齐到车体的上方和侧方。负重轮应位于悬挂臂转轴前方。本例将轮节点放在局部坐标 (0, -0.25, 1)。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "prefab_edit",
    "arguments": {
      "json": {
        "path": "${model}",
        "mode": "create",
        "component": "UnityEngine.Transform",
        "children": [
          "MainBody/SuspensionArm",
          "MainBody/RoadWheel",
          "StandardUCS"
        ]
      }
    },
    "expect": {
      "equals": {
        "ok": true
      }
    }
  },
  {
    "tool": "prefab_edit",
    "arguments": {
      "json": {
        "path": "${model}",
        "mode": "update",
        "component": "UnityEngine.Transform",
        "child": "MainBody/RoadWheel",
        "values": {
          "m_LocalPosition": {
            "x": 0,
            "y": -0.25,
            "z": 1
          }
        }
      }
    },
    "expect": {
      "equals": {
        "ok": true
      }
    }
  }
]
2. 配置 TrackIK
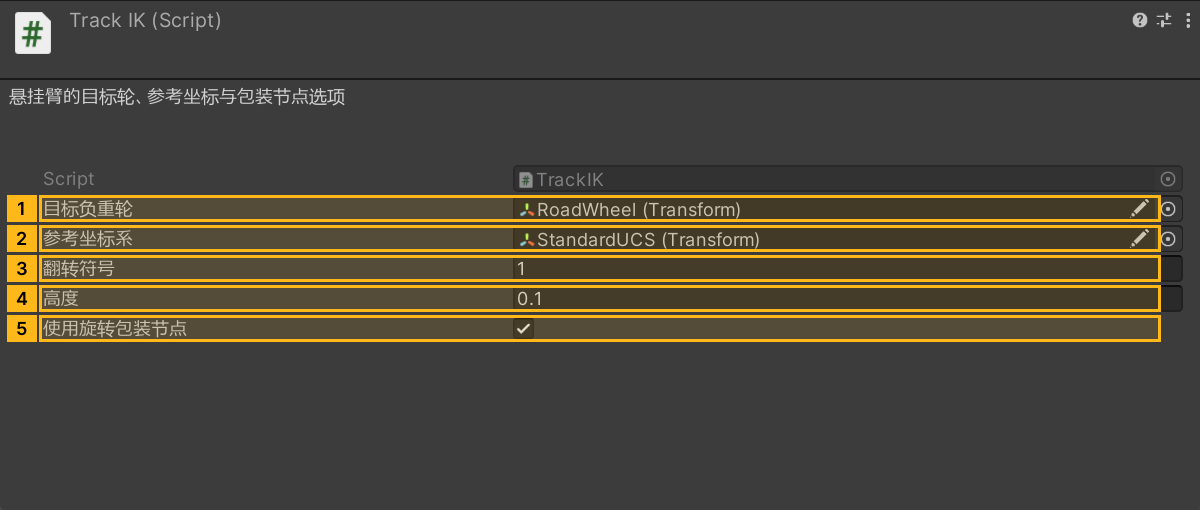
在 SuspensionArm 上添加 TrackIK,将「目标负重轮」设为 RoadWheel,将「参考坐标系」设为 StandardUCS。本例将高度设为 0.1,翻转符号设为 1。
保持「使用旋转包装节点」开启。运行时会在转轴处创建包装节点,用它的局部 Z+ 对准目标方向,同时保留网格相对于包装节点的初始摆放。关闭时脚本直接旋转悬挂臂,因此模型自身的 Z+ 要沿悬挂臂前向。
对左右两侧的所有悬挂臂重复配置。以旧版 KV-2 示例为例,MainBody/TrackIK_011 指向左侧第六个负重轮 L6,参考坐标系使用模型根节点下的 StandardUCS。每根臂应按实际位置绑定对应轮子。旧图的 Height 为 0,本页教学值 0.1 用于演示高度偏移。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "prefab_edit",
    "arguments": {
      "json": {
        "path": "${model}",
        "mode": "update",
        "component": "ShanghaiWindy.Core.TrackIK",
        "child": "MainBody/SuspensionArm",
        "values": {
          "isFlip": 1,
          "height": 0.1,
          "useTransformWrapper": true
        },
        "references": [
          {
            "property": "target",
            "child": "MainBody/RoadWheel",
            "component": "UnityEngine.Transform"
          },
          {
            "property": "standardUCS",
            "child": "StandardUCS",
            "component": "UnityEngine.Transform"
          }
        ]
      }
    },
    "expect": {
      "equals": {
        "ok": true
      }
    }
  }
]
3. 保存并核对
在碰撞预制体的 Prefab Mode 保存并退出,重新检查每根臂的两个 Transform 引用。Scene 视图选中悬挂臂时,可用它指向负重轮的连线核对绑定。修改后重新打包,开进测试场观察悬挂转向和高度偏移。
点击展开 MCP 操作点击收起 MCP 操作
[
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/MainBody/SuspensionArm/TrackIK/target/name"
    },
    "expect": {
      "contains": "RoadWheel"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/MainBody/SuspensionArm/TrackIK/standardUCS/name"
    },
    "expect": {
      "contains": "StandardUCS"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/MainBody/SuspensionArm/TrackIK/height"
    },
    "expect": {
      "contains": "0.1"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/MainBody/SuspensionArm/TrackIK/useTransformWrapper"
    },
    "expect": {
      "contains": "True"
    }
  },
  {
    "tool": "inspect",
    "arguments": {
      "path": "asset:${model}/MainBody/RoadWheel/transform/localPosition/z"
    },
    "expect": {
      "contains": "(Single) 1"
    }
  }
]